No.8, Duxiu San Yolu, Ganlin Kasabası, Shengzhou Şehri, Shaoxing Şehri, Zhejiang Eyaleti, Çin
Haber Kategorisi
Ürün Kategorisi
BLDC Motorun Geri EMF'si: Hız, Kv ve Akıdan Nasıl Hesaplanır?
48 V'luk bir BLDC fan motoru 3.000 devir/dakika'de çalışıyor ve osiloskop, hatlar arası 30 V tepe dalga biçimini gösteriyor. Kontrolörün sensörsüz sıfır geçiş eşiği, DC barasının yarısına yakın bir yere ayarlanır. Motor güvenilir bir şekilde çalışacak mı ve ölçülen voltaj gerçekten arka EMF mi? Cevap, arka EMF sabitinin nasıl tanımlandığına, değerin faz mı yoksa hatlar arası mı olduğuna ve tepe mi yoksa RMS mi olduğuna bağlıdır. Bu tanımların yanlış yapılması, basit bir hesaplamayı yanlış kontrol cihazı ayarına veya uyumsuz motor sırasına dönüştürebilir.
Kısa cevap: EMF'yi geri hesaplayın E = Ke × ω , nerede Ke arka EMF sabitidir ve ω mekanik açısal hızdır. Sabitle aynı faz/hat ve tepe/RMS esasını kullanın. Yalnızca Kv mevcutsa önce onu dönüştürün. Motor halihazırda tezgahın üzerindeyse dalga biçimini ölçün ve bilinen bir hızdan Ke'yi hesaplayın. Aşağıdaki bölümlerde her bir yöntem, en çok hataya neden olan birim dönüşümleri ve bir satınalma siparişi yayınlanmadan önce yapılması gereken kontroller gösterilmektedir.
Temel Formül ve Her Sembolün Anlamı
İlk geçiş hesaplaması için mekanik formu kullanın:
E faz, tepe = Ke faz, tepe × ω m
Burada, ω m saniye başına radyan cinsinden şaft hızıdır: ω m = 2πn / 60, rpm cinsinden n ile. Ke, rad/s başına V cinsinden olmalıdır. Veri sayfası V/krpm cinsinden Ke, V/rpm veya rpm/V cinsinden Kv değerini veriyorsa çarpmadan önce bunu dönüştürün. Aynı denklem trapezoidal BLDC motor ve sinüzoidal PM makinesi için çalışır, ancak dalga biçimi yorumu değişir: trapezoidal motorlar için düz tepeli genliği kullanın; sinüzoidal motorlar için sürekli olarak tepe veya RMS kullanın.
Bilinen akı bağlantısına sahip sinüzoidal bir makine için fiziksel form şöyledir:
E faz, tepe = p × λ m × ω m
burada p kutup çiftlerinin sayısıdır ve λ m Wb dönüşlerinde faz başına tepe akı bağlantısıdır. RMS faz değeri E'dir faz, tepe / √2. Hattan hatta sinüzoidal voltaj için faz RMS değerini √3 ile çarpın. Altı adımlı bir trapez motor için, hattan hatta düz tepe genellikle faz düz tepe değerinin iki katına yakındır, ancak kesin ilişki komütasyona ve sargı düzenine bağlı olduğundan dalga biçimini doğrulayın.
| miktar | Sembol | Birim | Neyi onaylamanız gerekiyor? |
|---|---|---|---|
| Mekanik hız | n | rpm | Şaft hızı, elektrik frekansı değil |
| Açısal hız | ω m | rad/s | ω m = 2πn / 60 |
| Geri EMF sabiti | Ke | V/(rad/sn) | Faz veya hattan hatta; tepe veya RMS |
| Faz geri EMF | E ph | V | Ke ile aynı temeli kullanın |
| Hatlar arası geri EMF | E LL | V | Sinüzoidal RMS için √3; trapez için yaklaşık 2 × düz üst |
| Elektrik frekansı | f e | Hz. | f e = p × n / 60 |
Pahalı Hatalar Olmadan Kv, Ke ve Veri Sayfası Birimlerini Dönüştürme
Kv genellikle volt başına rpm olarak belirtilir. Yüksüz DC tarzı hesaplama için, V/(rad/s) cinsinden arka EMF sabiti şöyledir:
Ke = 60 / (2π × Kv) = 9,549 / Kv
Kv 100 rpm/V ise Ke yaklaşık 0,0955 V/(rad/s)'dir. 3.000 rpm'de, ω m 314,16 rad/s'dir, dolayısıyla hesaplanan geri EMF yaklaşık 30,0 V'tur. Veri sayfası Kv'yi hatlar arası temelinde tanımlıyorsa, bu 30,0 V hatlar arası bir değerdir. Kv faz bazlı ise, bu bir faz değeridir. Sayı yalnızca temel aynı olduğunda aynıdır.
Endüstriyel motorlar için Ke genellikle V/krpm cinsinden verilir. Bunu 104,72'ye bölerek dönüştürün, çünkü 1000 rpm 104,72 rad/s'ye eşittir. Dolayısıyla 12 V/krpm'lik bir Ke 0,1146 V/(rad/s)'dir. 1.500 rpm'de arka EMF, veri sayfasıyla aynı faz/hat bazında 0,1146 × 157,08 = 18,0 V'dir.
Yaygın bir satın alma riski, tedarikçinin birim olmadan "Ke = 0,12" teklifinde bulunmasıdır. Bu V/rpm, V/(rad/s), V/krpm, faz zirvesi veya hattan hatta RMS mi? Bu tek sayının içinde 2 veya √3 gibi bir faktör gizlenebilir. Tanımı yazılı olarak isteyin ve bunu elde etmek için kullanılan dalga biçimini ve test hızını isteyin. Motor sensörsüz kontrol için tasarlanmışsa, yalnızca nominal hızda değil, minimum çalışma hızında da arka EMF'yi isteyin.
Fiziksel Boyutlardan ve Akı Bağlantısından Hesaplama
Bir prototipin kullanışlı bir veri sayfası olmadığında akış bağlantısı en doğrudan yoldur. Tasarım ekibi faz başına tepe akı bağlantısını biliyorsa E'yi kullanın faz, tepe = p × λ m × ω m . Örneğin, p = 4, λ m = 0,05 Wb dönüşü ve n = 1.500 rpm, ω değerini verir m = 157,08 rad/sn. Tepe faz geri EMF'si 4 × 0,05 × 157,08 = 31,4 V'dir. RMS faz değeri 22,2 V ve sinüzoidal hattan hatta RMS değeri 38,5 V'dir.
Akı bağlantısı mevcut değilse ancak sargı ve manyetik devre biliniyorsa hesaplama, faz başına dönüşler, sarma faktörü, kutup başına hava aralığı akısı ve hızdan yapılabilir. Uygulamada, hava boşluğu akı yoğunluğu, laminasyon istifleme faktörü ve uç sarım etkilerindeki belirsizlik, hesaplanan değerin bir tasarım tahmini olarak ele alınmasını gerektirecek kadar büyüktür. Bir örneği sarın, güvenli bir hızda döndürün ve dalga biçimini ölçün. Bu ölçüm aynı zamanda amaçlanan dalga formunun sinüzoidal veya trapezoidal olup olmadığını doğrulamanın en hızlı yoludur. Komutasyon ve dalga biçimi davranışının arka planı için, BLDC çalışma prensibi makalesi yararlı bir referanstır.
Ölçüm Yöntemi: Kapsam, Delme ve Güvenli Yüksüz Döndürme
Tezgah üzerinde kontrol ünitesinin bağlantısını kesin ve motoru bir matkap, torna tezgahı veya başka bir motorla döndürün. Hattan hatta voltajı bir diferansiyel prob veya izole edilmiş bir osiloskop girişi ile ölçün. Probun ortak mod değerini aşmayın ve topraklanmış bir osiloskop probunu canlı üç fazlı bir köprüye bağlamayın. Bilinen bir hızda, dalga formunu yakalayın ve motor tipine bağlı olarak düz tepe genliğini veya sinüzoidal tepe ve RMS değerlerini kaydedin.
Ölçülen gerilim ve hızdan Ke'yi hesaplayın: Ke = E ölçülen / ω m . Daha sonra elektrik frekansını f ile doğrulayın e = p × n / 60. 1.200 rpm'de dönen dört kutuplu bir motor, 80 Hz elektrik frekansını veya 12,5 ms'lik bir periyodu göstermelidir. Frekans yanlışsa kutup sayısını veya gerçek şaft hızını kontrol edin. Genlik beklenenden düşükse prob zayıflamasını, sargı bağlantısını ve ölçümün faz mı yoksa hattan mı olduğunu kontrol edin.
Hızlı bir üretim kontrolü için düşük sabit hızda döndürün, tepeden tepeye hat gerilimini kaydedin ve bunu iyi olduğu bilinen bir örnekle karşılaştırın. Bu, tam motor testinin yerini almaz ancak yanlış sargı dönüşlerini, ters fazları ve mıknatıs sorunlarını motor montaj hattına ulaşmadan önce yakalar. Test hızını maksimum nominal hızın oldukça altında tutun ve korumalı bir test donanımı kullanın.
Terminal Gerilimi Neden Yük Altında Arka EMF Değil?
Yüksüz durumda, akım küçük olduğundan terminal voltajı arka EMF'ye yakındır. Yük altında uygulanan voltajın geri EMF'yi, dirençli düşüşü ve endüktif düşüşü aşması gerekir: V aşama = E aşama I × R L × di/dt. 10 A taşıyan 0,5 Ω faz dirençli bir motor, herhangi bir endüktans veya invertör kaybı dikkate alınmadan önce 5 V'luk bir direnç düşüşüne sahiptir. Bu nedenle, yalnızca DC barasından yapılan bir hesaplama, mevcut hızı abartabilir veya belirli bir yükteki akımı eksik tahmin edebilir.
PWM işlemi başka bir katman ekler. İnverter kesintili bir voltaj uygular ve motor akımı dalgalanması anahtarlama frekansına ve endüktansa bağlıdır. Diyot düşüşleri, ölü zaman ve kablo direnci de voltaj marjını ortadan kaldırır. Sensörsüz kontrol için sıfır geçiş karşılaştırıcısı, ideal bir arka EMF kaynağı değil, terminal dalga biçimini görür. PWM gürültüsünü gidermek için kullanılan filtreler faz gecikmesine neden olur ve elektrik frekansı arttıkça gecikme daha önemli hale gelir. Beklenen geri EMF'yi minimum ve maksimum hızlarda hesaplayın, ardından karşılaştırıcı eşiğini ve filtre gecikmesini bu değerlere göre kontrol edin.
Hesaplamayı Motor Araştırmasına Koymak
Yararlı bir sorgulama, tanımlanmış bir hızda gerekli olan geri EMF'yi, DC bara aralığını, faz/hat esasını ve kabul edilebilir toleransı belirtir. Örneğin: "2.400 rpm'de, hatlar arası tepe geri EMF'si 42 V ±%5 olmalı, 25 °C'de motorla ölçülmeli ve harici bir ana tahrik tarafından çalıştırılmalıdır." Bu, "0,2 Ke motor" istemekten çok daha açıktır çünkü numuneler oluşturulmadan önce birim belirsizliğini ortadan kaldırır. Motor bir fan veya hava soğutucu uygulaması içinse, yük eğrisini ve sensörsüz başlatmanın çalışması gereken minimum hızı da belirtin.
Hava soğutucu görevi için harici rotorlu bir BLDC motor, fanın doğrudan rotora monte edilebilmesi nedeniyle mekanik paketi basitleştirebilir. Temsili bir seçenek 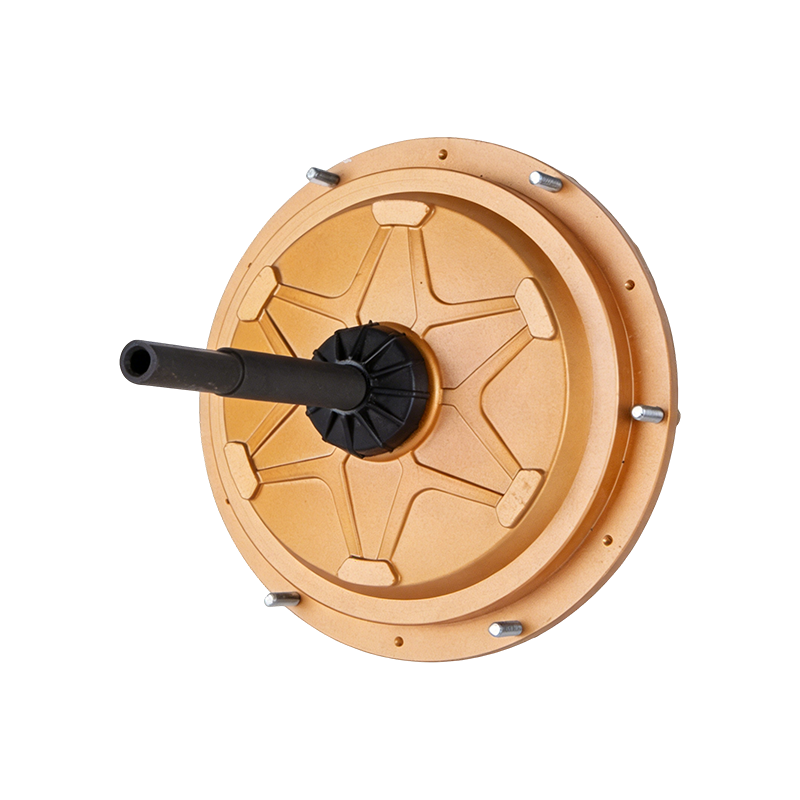 DC149 220V 600W Harici BLDC Hava Soğutucu Motoru Hava soğutucular için harici rotorlu 220 V 600 W BLDC motor, doğrudan fan montajı, IP55 koruması ve endüstriyel soğutma görevine uygun, bakım gerektirmeyen bir tasarım sunar. Ürünü Görüntüle → 600 W harici BLDC hava soğutucu motor. Daha büyük havalandırma sistemleri için EC fan motoru daha uygun olabilir; the
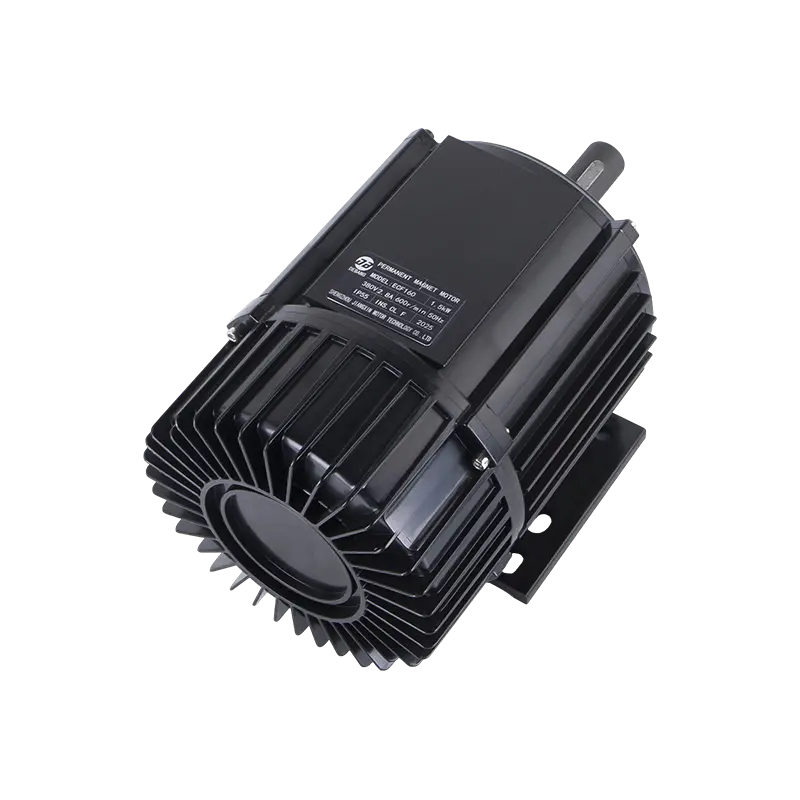 ECF160 380V 1500W EC Fan Motoru Evaporatif hava soğutucular için 380 V 1500 W çıkışlı, IP55 korumalı ve daha büyük havalandırma sistemlerine uygun düşük gürültülü çalışma özelliğine sahip yüksek verimli EC fan motoru. Ürünü Görüntüle → 1.500 W EC fan motoru buna bir örnektir. endüstriyel fan başvuru sayfası bu motor ailelerinin fan yükleriyle nasıl eşleştiğini gösterir. Yalnızca nominal gücü değil, düşük hız kontrol marjını da kontrol etmek için arka EMF hesaplamasını kullanın.
Çalışılan Örnekler ve Son Sağlık Kontrolü
Örnek 1 — Kv dönüşümü. Kv = 100 dev/dak/V, n = 3.000 dev/dak. Ke = 9,549 / 100 = 0,0955 V/(rad/sn). ω m = 314,16 rad/sn. E = 30,0 V, Kv ile aynı temelde. Kv hatlar arası ise sonuç hatlar arasıdır.
Örnek 2 – veri sayfası Ke. Ke = 0,12 V/(rad/s) hattan hatta zirve, n = 3.000 rpm. e LL,tepe = 0,12 × 314,16 = 37,7 V. 48 V'luk bir veriyoluyla, direnç ve invertör düşmelerinden önce ideal marj yaklaşık 10,3 V'tur.
Örnek 3 - akı bağlantısı. p = 4, λ m = 0,05 Wb dönüşü, n = 1.500 rpm. e faz, tepe = 31,4 V, E aşama,rms = 22,2 V ve E LL,rms = 38,5 V sinüzoidal bir makine için.
Bir sonucu kabul etmeden önce bu kontrol listesini çalıştırın:
- Gerilimin faz mı, yoksa hatlar arası mı olduğunu yazın.
- Değerin tepe, tepeden tepeye veya RMS olup olmadığını yazın.
- Hızı elektriksel rad/s'ye değil, mekanik rad/s'ye dönüştürün.
- Ke'yi V/(rad/s)'ye dönüştürün ve aynı temeli koruyun.
- Sonucu düşük hızlı yüksüz ölçümle karşılaştırın.
- Direnç, endüktans, diyotlar ve kontrol gecikmesi için voltaj marjını bırakın.
Bu son ölçüm en değerli adımdır. Hesaplanan bir geri EMF yalnızca birim tanımları kadar iyidir; bilinen bir hızda ölçülen dalga biçimi, faz, polarite ve dalga biçimi hatalarını anında ortaya çıkarır.
İlgili Ürünler
-
 YS90L-4 380V 1500W 3 Fazlı Evaporatif Hava Soğutucu Motor
-
 YS100L-4 380V 2200W 3 Fazlı Evaporatif Hava Soğutucu Motor
-
 YS90L-4 380V 1500W 3 Fazlı Evaporatif Hava Soğutucu Motor
-
 DC149 220V/700W Harici BLDC Hava Soğutucu Motoru
-
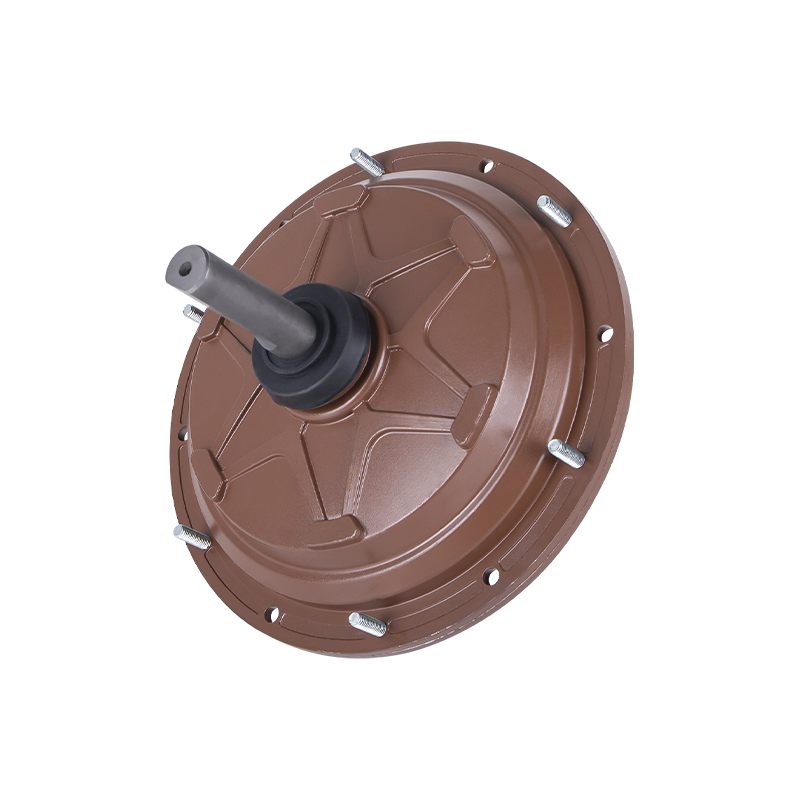 DC149 220V 650W Harici BLDC Hava Soğutucu Motor
-
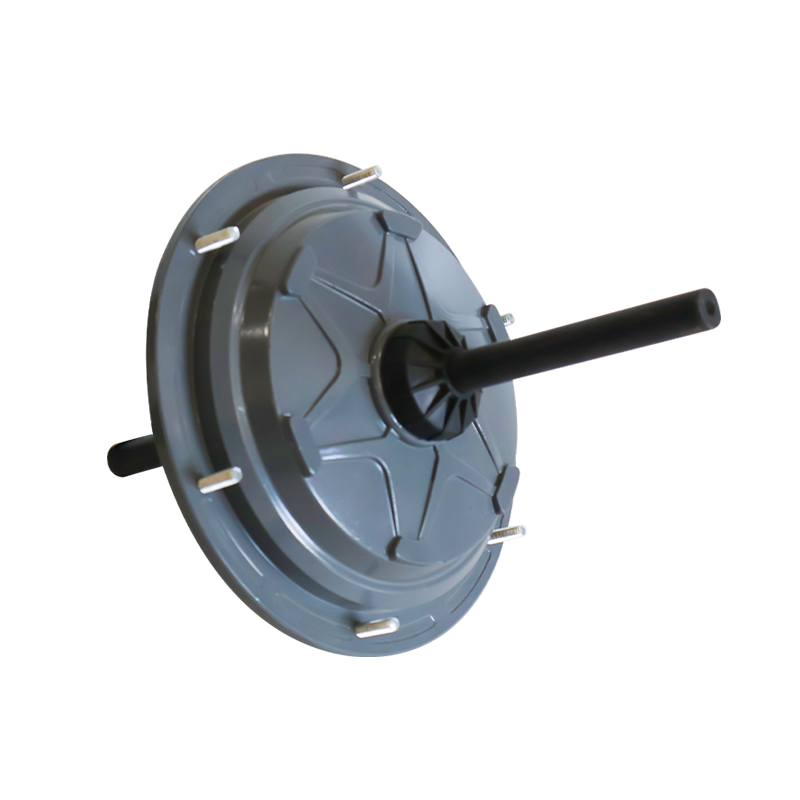 DC144 220V 600W Harici BLDC Hava Soğutucu Motoru
 Özelleştirmeye Hazır
Motorlu Ürünleriniz?
Güçlü, istikrarlı ve verimli güç sağlayan profesyonel motor üreticileriyiz Hassas işçilik ve yenilik yoluyla tüm endüstriler için temeller.
Bize Ulaşın
-
 Mobile:+86 13575536911
-
 Tel:+86 18357538240
-
 Whatsapp:+8618357538240
-
 Email:betty@dbjxmotor.com
-
 Şirket Adresi
Telif hakkı © by Shengzhou Jiangxin Motor Technology Co., Ltd. Tüm Hakları Saklıdır.
Toptan Endüstriyel Fan Motorları Üreticileri