No.8, Duxiu San Yolu, Ganlin Kasabası, Shengzhou Şehri, Shaoxing Şehri, Zhejiang Eyaleti, Çin
Haber Kategorisi
Ürün Kategorisi
BLDC Motor için PWM Frekansı Nasıl Hesaplanır: Dört Pratik Kontrol
600 W harici rotorlu BLDC hava soğutucu motor, montaj hattından 8 kHz'lik bir taşıyıcıda çalışır halde çıkar. Test tezgahında kanatlar sert bir uğultu yayıyor, sarım yüzeyi çekim sıcaklığının 22 derece C üzerine çıkıyor ve faz akımı izi, temelin neredeyse yarısı kadar genişlikte bir dalgalanma bandı gösteriyor. Hiçbir şey kusurlu değil. Tahrik hiçbir zaman sargıyla eşleşmedi.
Bir BLDC motor için PWM frekansının nasıl hesaplanacağına dair kısa cevap, tek bir sayı seçmemeniz, üç katın en büyüğünü çözmeniz ve ardından tavanı kontrol etmenizdir. Katlar, sargının elektriksel zaman sabitinden, izin verilen tepeden tepeye akım dalgalanmasından ve motorun en yüksek hızdaki elektriksel (komütasyon) frekansından gelir. Tavan, anahtarlama kaybı, ölü zaman, geçit sürücüsü bütçesi ve mikro denetleyicinin karşı çözünürlüğünden kaynaklanır. 8 ila 12 mH faz endüktansına sahip 350 W ila 1500 W sınıfındaki 220 V harici rotorlu fan motoru için, üç kat genellikle 12 kHz ila 20 kHz arasında bir yerde birleşir. 100 ila 200 mikrohenry faz endüktansına sahip düşük endüktanslı, yüksek hızlı bir motor için, aynı aritmetik sizi 40 kHz veya ötesine iter ve tavan kontrolü zorlanmaya başlar.
Sizi beladan uzak tutan hesaplama sırası aşağıdadır: savunulabilir sargı verilerini toplayın, RL kesimini hesaplayın, dalgalanma tabanını hesaplayın, komütasyon tabanını hesaplayın, ardından seçilen değeri cihaz yazılımına yazmadan önce kayıp ve zamanlama tavanına göre test edin.
Dört Farklı Frekansa "PWM Frekansı" Denir
Bu konudaki karışıklığın çoğu, hepsi bir BLDC sürücüsünde görünen dört ayrı frekansın karıştırılmasından kaynaklanmaktadır. Bunlardan yalnızca biri zamanlayıcı kaydına yüklenir.
| miktar | Tanım | Referans değeri | Nerede ayarlandı? |
|---|---|---|---|
| Mekanik hız | Dakikada mil devri | 1300 dev/dak | Başvuru şartı |
| Elektrik frekansı | rpm x kutup çifti / 60 | 86,7 Hz (4 kutup çifti) | Hız ve mıknatıs sayımının sonucu |
| Geçiş adım hızı | Altı adım: 6 x elektrik frekansı; Alan odaklı kontrol: elektrik döngüsü başına bir sektör güncellemesi | Altı adım için 520 Hz | Kontrol algoritması |
| Taşıyıcı frekansı | Güç aşaması anahtarlama frekansı | 12 ila 20 kHz | Bu hesapladığımız sayı |
| Komut PWM | Güç katından ayrı olarak sürücüye beslenen hız veya tork ayar noktası sinyali | 100 Hz'den 2 kHz'e | Ana bilgisayar denetleyicisi veya PLC |
Son satır bir uyarıyı hak ediyor. "Yanlış PWM frekansına" atfedilen çok sayıda saha arızasının bir komut sinyali sorunu olduğu ortaya çıktı. 1 kHz, yüzde 10 ila 90 görev komutu bekleyen ve 20 kHz sinyal alan bir sürücü ya bunu yok sayacak ya da sıkışmış bir görev döngüsü okuyacaktır çünkü giriş filtresi ve yakalama rutini çok daha yavaş bir dalga biçimine göre tasarlanmıştır. Taşıyıcıya dokunmadan önce arayüz özelliklerini kontrol edin.
Birinci Adım: Gerçekten Savunabileceğiniz Sarma Verilerini Toplayın
Hesaplama yalnızca arkasındaki endüktans ve direnç değerleri kadar iyidir ve veri sayfaları sıklıkla her ikisine de dikkat etmez. Üç alışkanlık işe yarar.
Satırdan satıra değil, faz başına ölçüm yapın
İki terminale yerleştirilen bir LCR ölçer, iki fazın seri kombinasyonunu okur. Dengeli bir yıldız sargısı için faz başına değer, bu okumanın yarısı kadardır, ancak bu yalnızca rotorun sabit olması ve üçüncü terminalin yüzer olması durumunda gerçekleşir. Hangi kuralı kullandığınızı kaydedin, çünkü buradaki iki katlık bir hata, dalga tabanını iki kat kaydırır.
İstediğiniz operatöre yakın bir frekansta ölçüm yapın
Laminasyonlar, girdap akımları ve cilt etkisi endüktansı frekansa bağımlı hale getirir. 100 Hz'de 10 mH okuyan bir sargı, 10 kHz'de 8mH ve 20 kHz'de 7 mH okuyabilir. Boyutlandırmayı yapacağınız şey dalgalanma olduğundan, çalıştırmayı planladığınız frekans bandındaki değeri kullanın ve ölçüm cihazının test frekansını test sayfasına not edin.
Sıcak, doymuş en kötü durumu kullanın
Bakır direnci her C derecesi için yaklaşık yüzde 0,393 artar. 25 derece C'de 1,10 ohm'luk bir faz direnci, 100 derece C sargısında kabaca 1,42 ohm olur, bu da RL kesmesini yaklaşık yüzde 30 artırır. Endüktans yük altında diğer tarafa doğru hareket eder: iki kat nominal akımda, manyetik devre doyuma yaklaştığında ve dalga tabanı orantılı olarak yükseldiğinde fan sargısı küçük sinyal endüktansının yüzde 30 ila 50'sini kaybedebilir. Her iki geziyi de denetleyin.
Herhangi bir şey hesaplamadan önce beş sayıyı yazın: 25 derece C'de faz başına direnç, amaçlanan taşıyıcı frekansında faz başına endüktans, mıknatıs sayısı (kutup çiftleri = mıknatıslar / 2), nominal faz akımı ve en gerçekçi durumu içeren DC bara voltajı. Aktif güç faktörü düzeltme aşamasından beslenen 220 V'luk bir motor, 310V yerine 380 ila 400 V DC görür; bu, birçok ilk prototipin kaçırdığı yüzde 25'lik bir dalgalanma cezasıdır.
İkinci Adım: RL Kesimi Size Alt Sınırı Verir
Her faz bir seri direnç ve indüktördür ve bu çift birinci dereceden bir alçak geçiren filtre oluşturur. Kesme frekansı:
f_c = R / (2 x pi x L)
Bu frekansın altında akım, bir anahtarlama döngüsü içerisinde komut verilen ortalamayı takip edebilir. Bunun üstünde, sargı sizin için uygulanan voltajın ortalamasını almaya başlar. Yaygın olarak alıntılanan temel kural, taşıyıcıyı kesmenin on katı veya daha fazlasında çalıştırmaktır; bu, akım döngüsüne komut verilen değeri tutmak için yeterli bant genişliği sağlar ve akım dalga formunun voltaj komutunu büyük bir faz açısı kadar geciktirmesini önler.
Kesimin kendisinin ne olmadığına dikkat edin. Forumlarda dolaşan f = R / (2 x pi x L) formülü, önerilen bir taşıyıcı değil, kesme noktasıdır. Bir BLDC motorunu kendi RL kesme frekansında çalıştırmak, ağır tork dalgalanmasına ve duyulabilir gürültüye neden olur çünkü sargı bu hızda hiçbir şeyi yumuşatamaz.
Referans motoru kullanıldığında: 25 derece C'de R = 1,10 ohm, 10 kHz'de ölçülen L = 8 mH. Zaman sabiti 8 mH / 1,10 ohm = 7,3 ms ve f_c = 1 / (2 x pi x 7,3 ms) = 21,9 Hz'dir. Bunun 10 katı 219Hz. 1,42 ohm'luk sıcak sargıya göre düzeltilmiş kesim 28,3 Hz ve on kat kat 283 Hz'dir.
Orta endüktanslı bir fan motoru için RL tabanı bu nedenle önemsizdir. Bu yalnızca çok düşük endüktanslı makinelerde ve tasarımcının kasıtlı olarak seri endüktans eklediği motorlarda bağlayıcı hale gelir. Buna cevap olarak değil, akıl sağlığı zemini olarak davranın.
Üçüncü Adım: Mevcut Dalgalanma Gerçek Tabanı Belirliyor
Aslında çoğu sürücünün sayısını belirleyen hesaplama budur. Bir anahtarlama periyodu sırasında uygulanan voltaj sargı endüktansını şarj eder ve tepeden tepeye dalgalı akım şu şekildedir:
delta_I = V_bus x D x (1 - D) / (L x f_pwm)
burada D o bacağın anlık görevidir. İfade D = 0,5'te zirve yapar, bu da en kötü durumu V_bus / (4 x L x f_pwm) olarak basitleştirir. İhtiyacınız olan frekansa göre yeniden düzenlendi:
f_pwm, V_bus / (4 x L x delta_I_allow) değerinden büyük veya ona eşittir
Nominal faz akımının kesri olarak delta_I_allow'u seçin. Yüzde on ila yirmi, demir ve bakır kayıplarını makul düzeyde tutuyor ve mevcut döngüye kolay bir hedef veriyor; yüzde otuzun üzerinde ekstra ısınma, duyulabilir gürültü ve sensörsüz sürücülerde daha gürültülü bir geri EMF gözlemi görmeye başlarsınız.
Tekrar referans motor: V_bus 310 V DC, L 8 mH, nominal faz akımı 2,5 A, izin verilen dalgalanma yüzde 20, yani delta_I_allow = 0,5 A tepeden tepeye.
f_pwm 310 / (4 x 0,008 x 0,5) = 310 / 0,016 = 19.375 Hz'den büyük veya eşittir
Bu 20 kHz'e yuvarlanır. Aynı motor, 12 kHz'de, nominal değerin kabaca yüzde 32'si olan 0,81 A dalgalanma taşır ve 8 kHz'de, yüzde 39'a yakın, 0,97 A taşır. Bu tam olarak açılış paragrafında arızalı sürücüde görülen dalgalı banttır ve hem vızıltıyı hem de ekstra 22 derece C'yi açıklar.
Üç düzeltme tahmini iyileştirir. Üçüncü harmonik enjeksiyonlu uzay vektör modülasyonu, yukarıdaki sinüzoidal ifadeden kabaca yüzde 15 daha az en kötü durum dalgalanması üretir, bu nedenle 20 kHz'lik bir tahmin genellikle 18 kHz gibi davranır. Motor, görevinin çoğunda düşük modülasyon indeksinde çalışıyorsa, D = 0,5'teki en kötü durum, çalışma noktasında asla meydana gelmeyebilir ve daha düşük anahtarlama kaybı için bir miktar dalgalanma marjını takas edebilirsiniz. Tersine, eğer motor kilitli bir rotora veya derin bir voltaj düşüşüne dayanmak zorundaysa, görev 0,5'i geçecek ve en kötü durum gerçek olacaktır.
Dördüncü Adım: Değişim Adımı Başına Yeterli Anahtarlama Döngüsü Tutun
Taşıyıcının ayrıca motorun elektrik frekansına göre hızlı olması gerekir, aksi takdirde sürücünün akımı düzenlemek için sektör başına çok az fırsatı olur. Önce elektrik frekansını hesaplayın:
f_elec = rpm x kutup çiftleri / 60
Dört kutup çiftli 1300 dev/dak'deki referans motor için f_elec = 86,7 Hz. Altı adımlı komütasyonda her elektrik döngüsü altı adım içerir, dolayısıyla adım hızı 520 Hz'dir. Ortak bir kılavuz, değişim adımı başına en az on, tercihen yirmi PWM periyodudur ve bu da tabanı 5,2 ila 10,4 kHz'e koyar. Bunun artık RL tabanını aştığını ve dalgalanma tabanına yaklaştığını unutmayın; bu sınıftaki fan sürücülerinin 12 ila 16 kHz civarında kümelenmesinin nedeni budur.
Alan odaklı kontrolün biraz farklı bir kısıtlaması vardır. Akım döngüsü tipik olarak taşıyıcı periyodu başına bir kez güncellenir; bu nedenle, döngüyü en yüksek hızda sabit tutmak için taşıyıcının elektrik frekansının en az on katı olması gerekir ve düşük hızda düşük tork dalgalanması istiyorsanız çok daha fazlası gerekir. Tek şönt akım algılaması daha zor bir sınır ekler: Şönt yalnızca anahtarlama periyodunun tanımlanmış pencereleri sırasında okunabilir, bu nedenle çok yüksek görevde ölçüm pencereleri küçülür ve sürücü ya ölçümleri atlar ya da taşıyıcıyı indirir.
Yüksek hızlı motorlar yönergeyi tamamen ihlal eder. Dört kutup çiftine sahip 20.000 rpm'lik bir motor, f_elec = 1333Hz'ye ve 8 kHz'lik altı adım hızına sahiptir. Adım başına yirmi PWM periyodu talep etmek 160 kHz gerektirecektir; bu, yalıtımlı kapılı bipolar transistör köprüsü için pratik değildir ve silisyum karbürle bile pahalıdır. Bu rejimdeki gerçek sürücüler, komütasyon adımı başına bir etkili darbeye geçerek, serbest çalışmak yerine PWM'yi komütasyon olayına senkronize eder. Daha geniş nokta şudur: Elektrik frekansınız birkaç kilohertz'e yaklaşıyorsa, taşıyıcı hesaplaması ayrı olarak değil, modülasyon şemasıyla birlikte yapılmalıdır.
Anahtarlama sırasını ve sektör zamanlamasını daha derinlemesine istiyorsanız, bu açıklama Bir BLDC kontrol cihazı PWM'yi komütasyona nasıl dönüştürür? kapı deseninde adım adım yürür.
Referans fan motorunu örnek alırsak, DC149 serisindeki 220 V 600 W harici rotor tasarımı bu sayılara gerçekçi bir uyum sağlar ve yayınlanmış sargı verileri, kendi tezgah ölçümlerinize karşı faydalı bir çapraz kontrol sağlar.
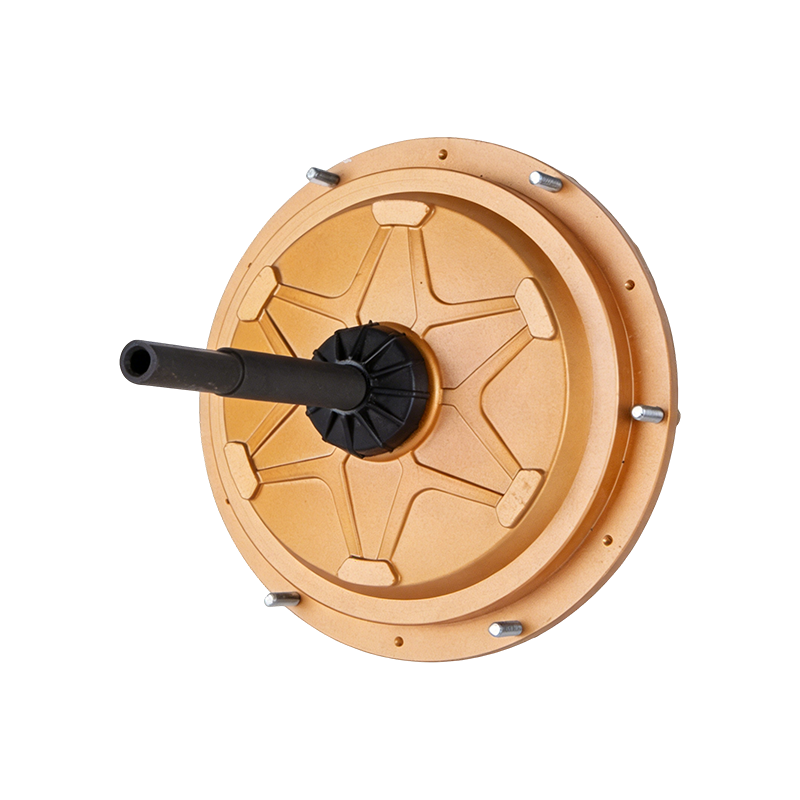 DC149 220 V 600 W Dış Rotorlu BLDC Hava Soğutma Motoru Hava soğutucular için 220 V 600 W harici rotorlu BLDC motor, tezgah ölçümleriyle çapraz kontrol edilebilen yayınlanmış sargı verileriyle. Ürünü Görüntüle →
Beşinci Adım: Adayı Tavana Karşı Test Edin
Katlar bilindikten sonra üst sınır, ne kadar marjın karşılanabileceğine karar verir. Dört kısıtlama önemlidir ve ilk ikisi genellikle ilk önce bağlanır.
Anahtarlama kaybı
Cihaz başına kaba bir tahmin şu şekildedir: P_sw = 0,5 x V_bus x I_phase x (t_on t_off) x f_pwm. 310 V veri yolu, 3,5 A tepe faz akımı, 100 ns birleşik geçiş süresi ve 16 kHz taşıyıcı ile her cihaz, tek başına anahtarlamadan yaklaşık 0,87 W enerji harcar. 20 kHz'de bu 1,08 W olur ve 8 kHz'de 0,43 W'a düşer. Modülasyon planınızda aktif olan cihazların sayısıyla çarpın, iletim kaybını ekleyin ve paketin ve soğutucunun termal direncini kontrol edin. En kötü ortamda 25 derece C bağlantı marjı mantıklı bir tasarım hedefidir ve doğal olarak soğutulan bir kartta genellikle iddialı bir 40 kHz planını ortadan kaldıran rakamdır.
Ölü zaman ve minimum darbe genişliği
Ölü zaman, görev döngüsünde sabit bir vergidir. 16 kHz'de dönem 62,5 mikrosaniyedir, dolayısıyla 1 mikrosaniyelik ölü zaman, dönemin yüzde 1,6'sına mal olur; yüzde 5 komutalı görevde, bu da uygulanan voltajda yüzde 32'lik bir hatadır ve akım bozulmasına ve düşük hızda tork dalgalanmasına neden olur. Daha kısa ölü zamanlar hatayı azaltır ancak bağlantı noktası sıcaklığı yükseldikçe ve cihaz sürüklenmeyi geciktirdiğinden geçiş riskini artırır. Birçok kapı sürücüsü ayrıca, yüksek taşıyıcı frekanslarda kullanılabilir görev aralığını sınırlayan, tipik olarak 50 ila 200 ns arasında bir minimum giriş darbesi belirler.
Zamanlayıcı çözünürlüğü
Merkeze hizalanmış moddaki 100 MHz'lik bir zamanlayıcı, 16 kHz'de periyot başına 6250 sayım verir, dolayısıyla görev adımı yaklaşık yüzde 0,016'dır. 80 kHz'de aynı zamanlayıcı 1250 sayım ve yüzde 0,08 adım sağlar. Her ikisi de uygulanabilir ancak kaba durum, hafif yükte hassas akım düzenlemesini sınırlar.
Akustik gürültü ve EMC
8 ila 12 kHz bandı, insanın işitmesi için oturulabilecek en kötü yerdir; 8 kHz sürücülerin kulağa bu kadar rahatsız edici gelmesinin bir nedeni de budur. 16 kHz'e geçmek çoğu yetişkine yardımcı olur ancak herkese fayda etmez; 20 kHz ve üzeri genellikle duyulamaz ancak kaybı ve yayılan emisyonları artırır. Rastgele veya titrek taşıyıcı modülasyonu spektrumu yayar ve biraz daha yüksek akım dalgalanması ve daha karmaşık bir akım örnekleme şeması pahasına saf tonu ortadan kaldırır. EMC tarafında, daha yüksek taşıyıcı frekanslar giriş filtresinin ve motor kablosunun daha kötü çalışmasına neden olur, dolayısıyla 12 kHz'de geçen bir tasarım 24 kHz'de otomatik olarak uyumlu olmaz.
İki Motor Sınıfı Arasında Çalışılmış Bir Karşılaştırma
Aynı dört kontrol, sargı endüktansına bağlı olarak çok farklı yanıtlar üretir. Aşağıdaki tablo, orta endüktanslı bir fan motorunu ve düşük endüktanslı, yüksek hızlı bir motoru aynı aritmetik yoluyla çalıştırmaktadır.
| Parametre | Hava soğutucu fan motoru | Yüksek hızlı fan motoru |
|---|---|---|
| DC veri yolu | 310 V | 48V |
| 25 C'de faz direnci | 1,10 ohm | 0,05 ohm |
| Taşıyıcıdaki faz endüktansı | 8 mH | 120 mikrohenri |
| Kutup çiftleri | 4 | 4 |
| Maksimum hız | 1300 dev/dak | 20.000 dev/dak |
| Nominal faz akımı | 2,5 bir | 20A |
| RL sınırı | 21,9Hz | 66Hz |
| On kat RL katı | 219 Hz | 663Hz |
| İzin verilen dalgalanma (yüzde 20, yüzde 15) | 0,5 A | 3A |
| Dalgalanma zemini | 19,4 kHz | 33,3 kHz |
| Elektrik frekansı at top speed | 86,7Hz | 1333 Hz |
| Geçiş katı (adım başına 20 dönem) | 10,4 kHz | 160 kHz, ulaşılamaz |
| Seçilen operatör | 20 kHz | PWM ile komütasyona senkronize edilmiş 40 kHz |
Yüksek hızlı sütun daha öğretici olanıdır. 33 kHz'lik dalga tabanı, 48 V'luk bir köprü için zaten yüksektir ve komütasyon kılavuzuna ulaşılamaz, bu nedenle tasarımın adım başına daha az PWM periyodunu kabul etmesi ve daha sıkı akım döngüsü zamanlaması ve daha iyi geri EMF filtrelemesi ile telafi etmesi gerekir. Bu normal bir mühendislik uzlaşmasıdır, bir hata değildir, ancak bilinçli olması gerekir. Entegre denetleyiciye sahip böyle bir motor satın alırsanız, uzlaşma zaten ürün yazılımına eklenmiştir ve bunu değiştiremezsiniz.
Hesaplamalarınız İçin Entegre Sürücülerin Anlamı
Pek çok fan ve hava soğutucu motor artık uç koruyucuya monte edilmiş invertörle birlikte gönderiliyor ve taşıyıcı frekansı, sürücü üreticisinin seçtiği herhangi bir değerde, genellikle 16 ila 20 kHz arasında sabitleniyor. Alıcı için yukarıdaki aritmetik, bir tasarım çalışması olmaktan ziyade bir doğrulama uygulamasına dönüşür.
Anahtarlama sıklığını yazılı olarak isteyin ve bunun sabit mi yoksa yapılandırılabilir mi olduğunu sorun. Daha sonra bu sayının bilinçli olarak seçilip seçilmediğini ortaya koyan iki soruyu sorun: Nominal yükte ölçülen tepeden tepeye dalgalanma nedir ve maksimum nominal ortamda bağlantı sıcaklığı marjı nedir. Her ikisine de cevap verebilecek bir tedarikçi hesaplamayı yapmıştır. Yalnızca bir frekanstan alıntı yapan bir tedarikçi bunu yapmamıştır.
Ayrıca veri sayfasının hangi PWM'yi tanımladığını da doğrulayın. 350 W ila 1500 W sınıfındaki elektronik olarak değiştirilen fan motorları, sabit bir dahili taşıyıcıyı çalıştırırken genellikle 0 ila 10 V analog veya düşük frekanslı bir PWM komutunu kabul eder ve ikisinin karıştırılması, ürün yazılımı hatasına benzeyen bir devreye alma sorunu üretecektir.
Sürücünün zaten entegre olduğu ve taşıyıcının sabit olduğu 380 V'lik bir kurulum için pratik kontrol, sargı endüktansının ve yayınlanan dalgalanmanın bu taşıyıcıda tutarlı olup olmadığıdır; bu, 380 V 1500 W EC fan motoru tedarikçisine sorulmaya değer bir sorudur.
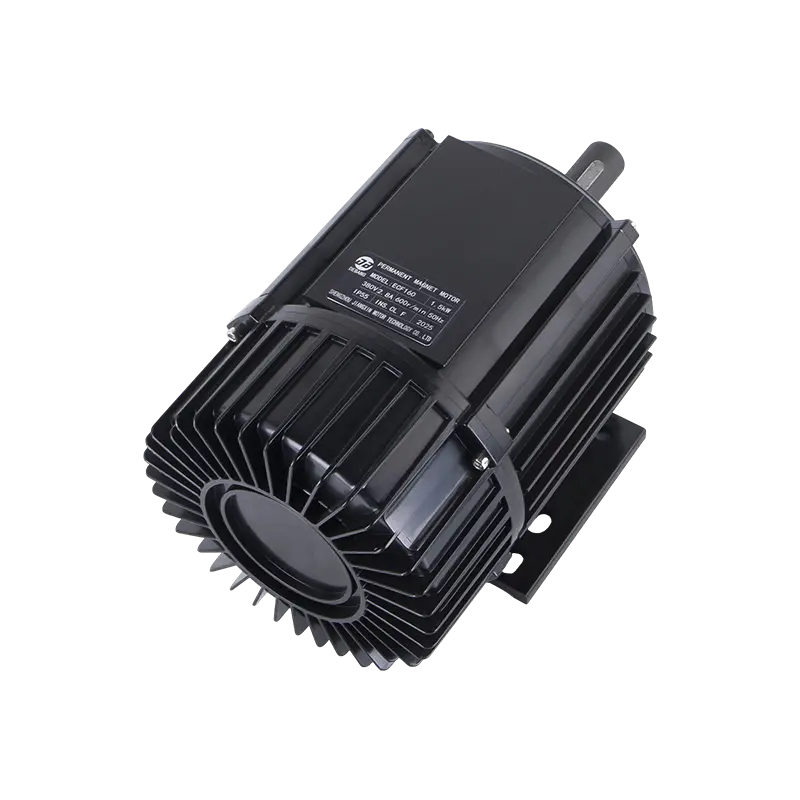 ECF160 380 V 1500 W EC Evaporatif Soğutucular için Fan Motoru Evaporatif soğutucular için 380 V 1500 W EC fan motoru; sargı endüktansı ve yayınlanan dalgalanma sabit bir taşıyıcıda kontrol edilebilir. Ürünü Görüntüle →
Mahkemede Doğrulama: Tartışmayı Sonlandıran Dört Ölçüm
Hesaplamalar alanı daraltır; ölçümler kazananı seçer. Bu dört testi aday frekansta ve onun her iki tarafında bir adımda, örneğin 12, 16 ve 20 kHz'de çalıştırın.
- Akım dalgalanması. Yüzde 25, yüzde 50 ve yüzde 100 yükte, telafi edilmiş bir şönt veya yüksek bant genişliğine sahip bir prob ile faz akımını yakalayın. Tepeden tepeye bandını izin verilen değerle karşılaştırın. Yükle tahmin edilenden daha hızlı büyüyen ve endüktans doygunluğunu işaret eden dalgalanmaya dikkat edin.
- Sargı ve cihaz sıcaklığı. Sıcaklıklar stabil hale gelene kadar nominal yükte bekletin, ardından iki veya üç adayı karşılaştırın. 16 ile 20 kHz arasındaki sarım yükselişinde 2 ila 4 derece C'lik bir fark tipiktir ve ekstra anahtarlama kaybının ne kadar satın alındığını size söyler.
- Çalışma noktasında verimlilik. Giriş DC gücünü ve şaft veya hava gücünü tek bir nominal noktada değil, uygulamanın gerçek görev döngüsünde ölçün. Fan yükleri bir küp kanununa tabidir, dolayısıyla yıllık enerjinin çoğu, taşıyıcı ve modülasyon şemasının nominal yükten daha önemli olduğu tam hızın çok altında harcanır.
- Akustik tarama. Motoru her aday taşıyıcıda yüzde 10'dan yüzde 100'e kadar hızda çalıştırın ve sesleri dinleyin. Fan muhafazasındaki yapısal rezonanslara dikkat edin, çünkü bir hızda sessiz olan bir taşıyıcı diğerinde braket rezonansını tetikleyebilir.
Ölçüm kağıdını tasarım kaydıyla birlikte saklayın. Bir müşteri iki yıl sonra bir gürültü şikayeti bildirdiğinde, kasıtlı 16 kHz seçimi ile kazara yapılan seçim arasındaki fark çok görünür hale gelir.
Gerçek Projelerde Tekrarlanan Hatalar
- Veri sayfası endüktansını test frekansı olmadan kullanma. 100 Hz'de alınan bir değer, dalgalanma performansını yüzde 20 veya daha fazla abartabilir.
- Güç faktörü düzeltme veriyolunu unutmak. Dalgalanma veri yolu voltajıyla ölçeklenir, dolayısıyla 390 V DC bağlantısındaki 220 V motor, 310 V bağlantısındaki aynı motora göre yüzde 26 daha fazla dalgalanma taşır.
- Yalnızca 25 derece C'de boyutlandırma. Sıcak direnç RL kesimini yükseltir ve doygunluk endüktansı azaltır; her ikisi de dalga tabanını yukarı iter.
- Daha yüksek bir taşıyıcıyı varsaymak her zaman daha iyidir. Doğal olarak soğutulan bir kartta kabaca 24 kHz'in üzerinde, anahtarlama kaybı ve ölü zaman distorsiyonu genellikle dalgalanma iyileştirmesinin satın aldığından daha pahalıya mal olur.
- PWM komutunu taşıyıcıyla karıştırmak. Bunlar farklı özelliklere sahip farklı sinyallerdir ve uyumsuzluk, kontrol hatası gibi görünür.
- Mevcut döngüyü yeniden ayarlamadan taşıyıcıyı değiştirme. 8 kHz'e uygun döngü kazançları genellikle 20 kHz'de çok agresiftir ve belirti, yük adımları altında salınımdır.
Hesaplamanın Uygulamaya Geçtiği Yer
Evaporatif hava soğutucusu veya endüstriyel fan 6 ila 12 mH faz endüktansı ile 350 W ila 1500 W aralığında görev motoru, aritmetik 12 ila 20 kHz'de birleşir ve dalgalanma veya gürültü gerektirdiğinde yükseltme yolu olarak 20 kHz ile 16 kHz makul bir varsayılandır. 8 kHz'in altında, orta endüktanslı sargılar sessiz ve serin kalamayacak kadar fazla dalgalanma taşır. 24 kHz'in üzerinde, konveksiyon soğutmalı bir köprüde anahtarlama ve ölü zaman maliyetleri genellikle faydadan daha ağır basar. Yüksek hızlı, düşük endüktanslı motorlar için zemin 30 ila 40 kHz'e çıkar ve aynı zamanda modülasyon şemasının da yeniden değerlendirilmesi gerekir.
Motor ve sürücü birlikte belirlendiğinde, en temiz düzenleme taşıyıcıyı sabitlemek, bu taşıyıcıdaki sargı endüktansını ve direncini yayınlamak ve nominal yükteki dalgalanmayı belirtmektir. Sabit bir dahili taşıyıcıyı çalıştıran 220 V 1500 W harici rotorlu hava soğutucu motor için, bu kombinasyon, ilk prototip üretilmeden önce gürültü ve termal davranışı öngörülebilir kılan şeydir.
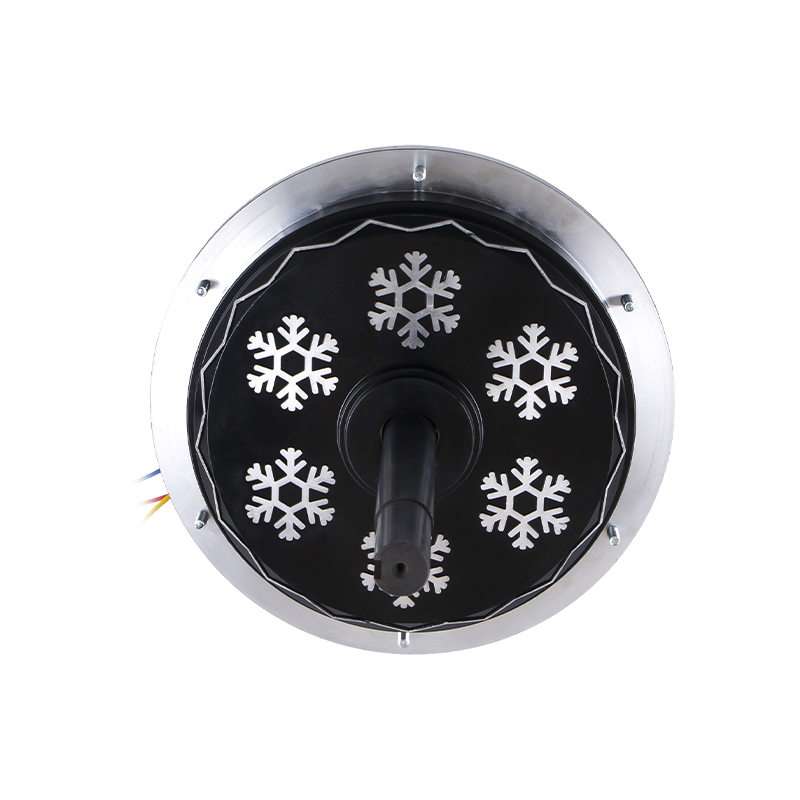 DC198 220 V 1500 W Dış Rotorlu BLDC Hava Soğutma Motoru Sargı endüktansının ve nominal yük dalgalanmasının gürültüyü ve termal davranışı öngörülebilir hale getirdiği sabit taşıyıcı sürücü eşleştirmesi için 220 V 1500 W harici rotorlu BLDC hava soğutucu motor. Ürünü Görüntüle →
Çalışma kontrol listesi kısadır. Taşıyıcı frekansınızda ve sıcak, doymuş durumda faz başına endüktansı ölçün. RL kesme noktasını hesaplayın ve onla çarpın. Dalgalanma tabanını D = 0,5'te V_bus / (4 x L x delta_I_allow)'dan hesaplayın. Elektrik frekansını hesaplayın ve değiştirme adımı başına hala on veya daha fazla anahtarlama periyoduna sahip olduğunuzu doğrulayın veya yoksa modülasyon şemasını değiştirin. Ardından seçilen değerde anahtarlama kaybını, ölü zamanı ve zamanlayıcı çözünürlüğünü kontrol edin ve üç aday frekansta tarama yaparak onaylayın. Bunu motor sürücüsü eşleştirmesi başına bir kez yaptığınızda soru tahmin olmaktan çıkar.
İlgili Ürünler
 Özelleştirmeye Hazır
Motorlu Ürünleriniz?
Güçlü, istikrarlı ve verimli güç sağlayan profesyonel motor üreticileriyiz Hassas işçilik ve yenilik yoluyla tüm endüstriler için temeller.
Bize Ulaşın
-
 Mobile:+86 13575536911
-
 Tel:+86 18357538240
-
 Whatsapp:+8618357538240
-
 Email:betty@dbjxmotor.com
-
 Şirket Adresi
Telif hakkı © by Shengzhou Jiangxin Motor Technology Co., Ltd. Tüm Hakları Saklıdır.
Toptan Endüstriyel Fan Motorları Üreticileri